5. 正常系を機械状態で追う
5.1 理解用に絞ったアセンブリ
最初は動作の核だけを読む。これはバイナリの完全な逆アセンブリではない。省いた命令は補遺Aに載せる。
main:
    call read_name
after_read_name:
    call puts_goodbye

read_name:
    reserve name[16]
    call puts_prompt
    rdi = STDIN_FILENO
    rsi = &name[0]
    rdx = 128
    call read
    rdi = &name[0]
    call greet
    ret

greet:
    call printf_hello
    ret

win:
    call puts_you_win
call exit_0アセンブリにreserveやrdi =という本物の命令はない。これは複数命令の意味を一行で示した疑似表記である。一行一行の精密な対応より、「どの状態がどの命令で変わるか」を優先する。
5.2 正常系の16状態
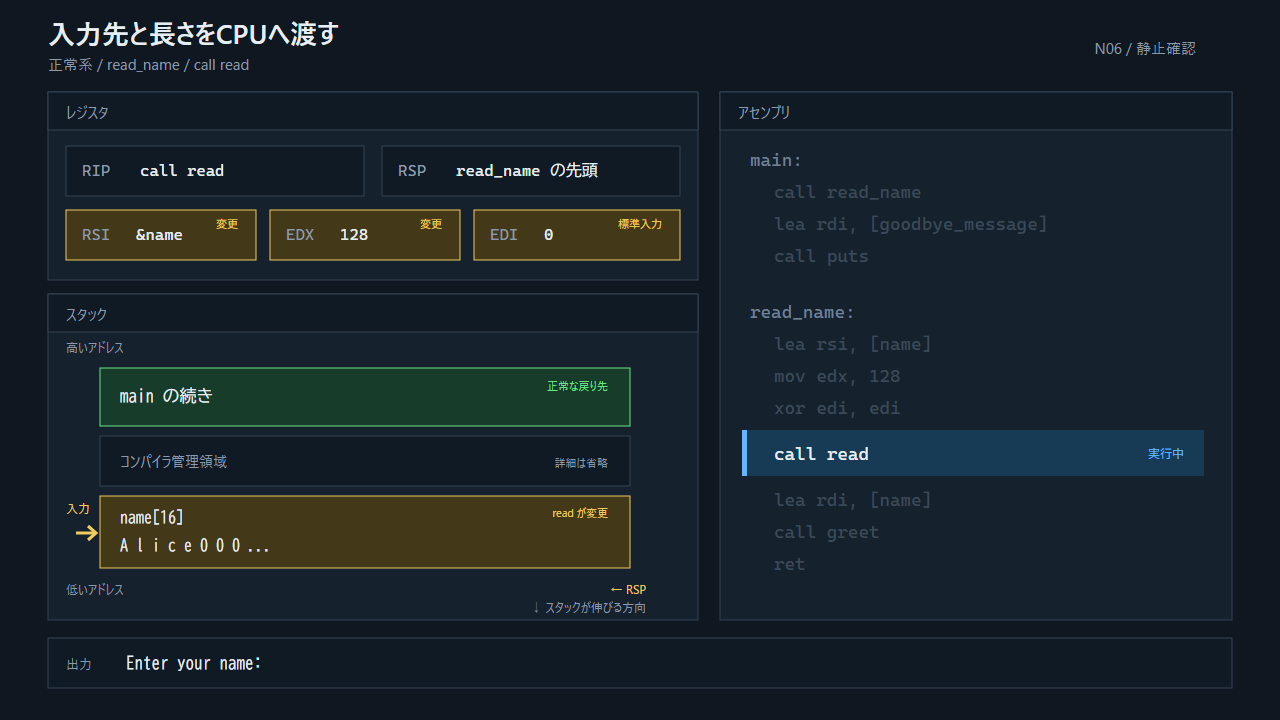
図: 右の命令を1行ずつ進め、左のレジスタとスタック全体の変化を追う。操作できない場合は正常系の予備動画を使う。
見失ったときは次の五点だけを確認する。
RIPは現在どの関数の命令を指しているか。RSPはスタックのどの行を指しているか。- 今のスタック先頭の戻り先はどこか。
name[16]に実際に書かれたのは何バイトか。- 次の
retでどの値がRIPへ入るか。
5.3 readの「最大」と「実際」
read(fd, buf, count)は、最大countバイトをbufから書き込む。実際の書き込み数は戻り値で返る。常にcountと同じ量を読むわけではない。
正常デモ:
  配列容量       16バイト
  readの最大値  128バイト
実際の入力 5バイト "Alice"nameは初期化時に0で埋められているので、5バイト後に0が残る。printfの%.15sは最大15文字までしか読まない。これは表示側の境界外読みを防ぎ、デモの観測を安定させるためである。read側の境界外書き込みは直っていない。
5.4 正常系の出口
call read_name
  → mainの続きをスタックへ保存
  → nameの確保
  → 5バイトだけ書き込む
  → greetを呼ぶときは、read_nameの続きを別に保存
  → greetのretでread_nameの続きへ戻る
  → read_nameのretでmainの続きへ戻る
→ Goodbyeを表示ここまでは異常はない。正しい戻り先が保存され、その値がretでRIPへ戻る。